自动控制原理1-控制系统的数学模型

一、概论
1.智能控制绪论
(1)自动控制发展的阶段:经典控制、现代控制、智能控制
(2)智能控制的概念:所谓智能控制,即设计一个控制器,使之具有学习、抽象、推理、决策等功能,并能根据环境(包括被控对象或被控过程)信息的变化做出适应性反应,从而实现由人来完成的任务。
(3)基于三元论的智能控制:智能控制=人工智能+自动控制+运筹学
(4)智能控制的重要分支:模糊控制、神经网络控制、智能搜索算法
2.自动控制概论
(1)自动控制系统的组成
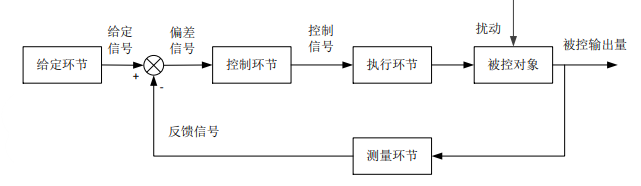
- 被控对象:具有某种设计功能的设备或过程,需要通过控制系统达到一定的性能。
- 给定环节:产生给定或作为参考输入信号的环节。
- 测量环节:将被控输出量检测出来的装置。
- 比较环节:将给定的输入信号(被控输出量的期望值)与测量环节得到的被控制量实际检测值加以比较的环节。
- 反馈:把输出量反送至给定输入端,在比较环节中与被控输出量的期望值进行比较,并由此得到偏差信号,供控制环节得出如何控制决策,进而消除或减少偏差量 。信号相减使偏差不断减小,称为负反馈,反之称为正反馈。
- 控制环节:根据偏差信号,决策如何产生控制作用来操作被控对象,实现被控量达到期望的目标。
- 执行环节:按控制环节的控制决策,产生具体的操作控制作用,改变被控制对象的输出状态。
(2)自动控制系统的基本方式
开环控制:被控量不反馈送回至输入端,系统的输出端与输入端之间不存在反馈回路,输出量对系统的控制作用没有影响。

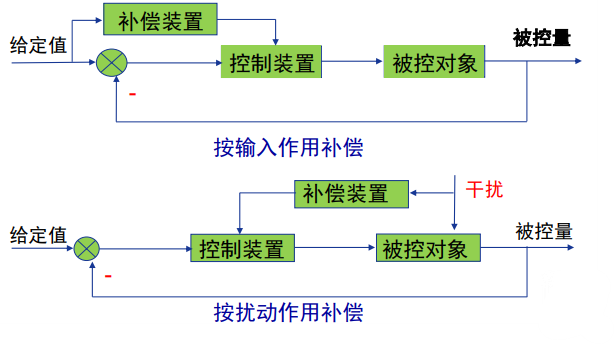
开环控制(干扰补偿):利用干扰信号产生控制作用,以及时补偿干扰对被控量的直接影响。
闭环控制:将输出被控量测量出来,反馈送回至输入端与给定信号进行比较得到偏差信号,然后根据偏差值对被控对象实施有效控制,达到消除或减少偏差的目的。
复合控制:开环控制和闭环控制相结合的一种控制。实质上,它是在闭环控制回路的基础上,附加了一个输入信号或扰动作用的顺馈通路,来提高系统的控制精度。
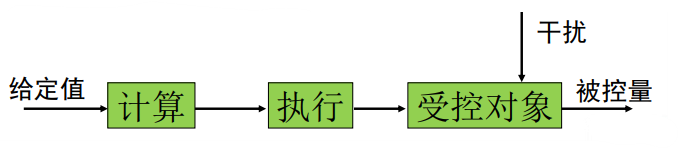
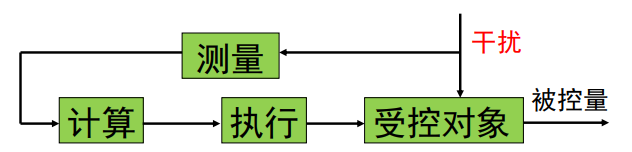
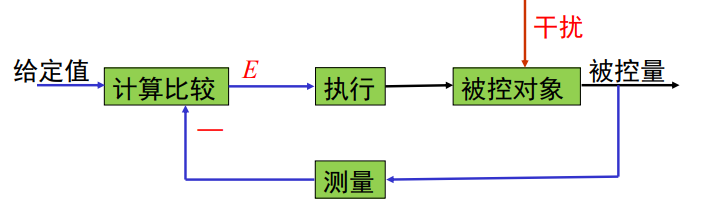
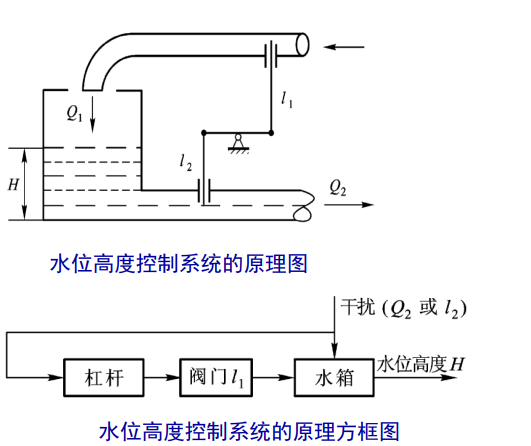
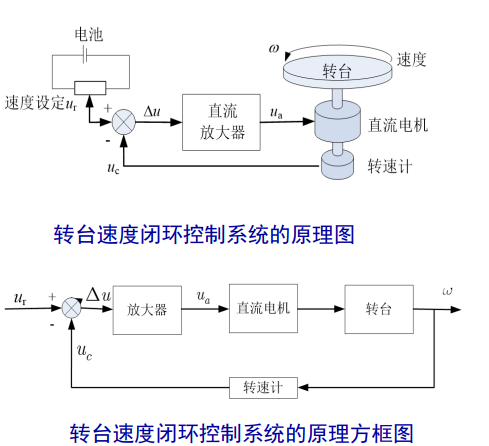
: 被制量是否被反馈是区分开环控制与闭环控制的重要依据,以水位高度控制系统和转速控制系统为例:水位高度控制系统中的被控量水位高度
没有以任何方式反馈回去,是开环控制;转速控制系统中的被控量 以反馈量 的形式反馈回去,是闭环控制。
组成要素 水位高度控制系统 转速控制系统 被控对象 水箱 转台 被控量(输出) 水位高度H 转台速度ω 给定量(输入/设定值) 期望水箱高度 期望转速ur 控制量(用于控制的量) 出水量Q1或出水阀门l1 ua 偏差量 - △u 扰动量 用水量Q2或用水阀门l2 -
二、拉普拉斯变换
1.拉氏变换的基本概念
(1)拉氏正变换
(2)拉氏逆变换
(3)补充内容(欧拉公式等)
其中
2.拉氏正变换的求解——利用常用拉氏变换与拉氏变换的基本性质
(1)常用拉氏变换
| 1 | |
(2)拉氏变换的基本性质
| 性质 | ||
|---|---|---|
| 线性 | ||
| 尺度变换 | ||
| 时移 | ||
| 频移 | ||
| 时域微分 | ||
| 时域积分 | ||
| 频域微分 | ||
| 频域积分 | ||
| 时域卷积 | ||
| 频域卷积 | ||
| 初值定理 | - | |
| 终值定理 | - |
(3)拉氏正变换的常见求解策略
- 两式相乘情形:乘数为
指数式,考虑【频移】;乘数为 形式,考虑【频域微分】;乘数为 形式,考虑【频域积分】
- 三角函数情形:先使用【欧拉公式】,将三角函数化为复指数形式,再考虑正半轴【
】的【频域微分】
- 复合变换:复合变换的一切变换都是针对
而言的,对于 ,可以认为 先经过 的【时移】变成 ,再经过 的【尺度变换】变成 ;或 先经过 的【尺度变换】变成 ,再经过 的【时移】变成
分段函数情形:考虑用【单位阶跃信号的组合表示】某一段,
可以表示 段的值为常数1的信号 注意:拉氏变换一般指单边拉氏变换,故只考虑正半轴,
实际上应写为 ,故如将 延迟 ,得到的函数为 而非 ,在求涉及到【时移】的拉氏变换时要尤其注意。
: 求解下列函数
的拉普拉斯变换 :
- 设
,则 【频域微分】【 】 - 设
,则 【频域微分】 ,则 【频移】
- 设
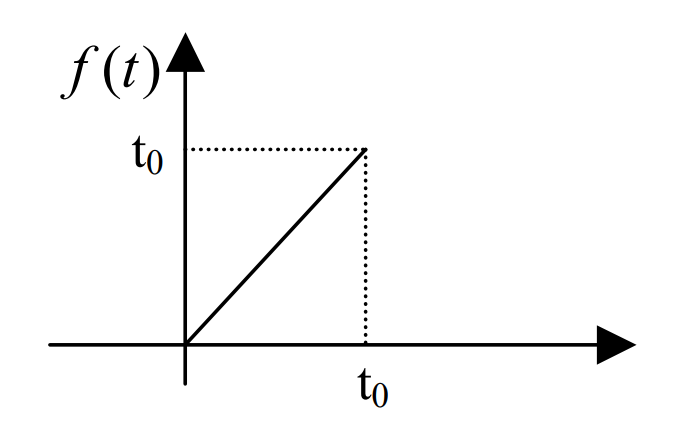
,则 【欧拉公式】【频移】【线性】【 】 ,则 【线性】【 】 如图:
【单位阶跃信号的组合表示】 - 设
,则 【频域微分】【 】 - 设
,则 【时移】【 】 - 设
,则 【频域微分】 ,则 【线性】
3.拉氏逆变换的求解——利用部分分式法
将
注意:以下所有情况求解得到的
(1)极点为实数,无重根情况
情况 可分解为 则
可表示为 求解方法为
情况 先使用长除法
i. 将两多项式完整的写出(无该次项用0补出)
ii.使分母乘
与分子最高次项相同得到新的分子多项式 iii.原分子多项式减新分子多项式,继续进行ii
vi.当减得的多项式最高次低于分母最高次则停止,得到
的逆变换为 , 的逆变换为 ,1的逆变换为 ,其余部分按 情况处理
(2)共轭复数极点情况
可分解为( 均为正数) 的求解方法为 逆变换为
其中为实部, 为虚部(有 和 共轭,虚部相反) 其余部分按照单根情况处理
(3)多重极点情况
可分解为 则
可表示为 的求解方法为 其余部分按照单根情况处理
: 求下列
的原函数 :
- 求极点:
,解得 表示为: - 则
- 长除法:
- 得
- 则
- 求极点:
,解得 表示为: - 则
表示为: - 则
4.拉氏变换法求解微分方程
微分方程形式如下,其中
对微分方程两端同时进行拉氏变换,将微分方程变为以
为变量的代数方程,常用到时域微分性质
特别的有解代数方程,求出
的表达式 用部分分式法求出
的逆变换,即得微分方程的解
: 用拉普拉斯变换法求解微分方程:
- 两端同时进行拉氏变换:
- 得到
的表达式: - 对
进行逆变换,求得
三、传递函数与动态结构图
1.传递函数与动态结构图的基本概念
(1)传递函数的定义
对于输入为
控制系统的传递函数定义为:在零初始条件下,输出信号的拉氏变化与输入信号的拉氏变换之比
(2)动态结构图的构成
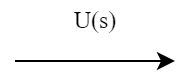
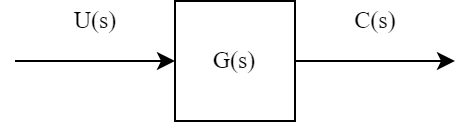
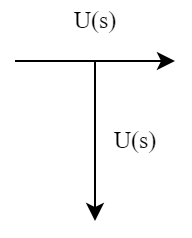
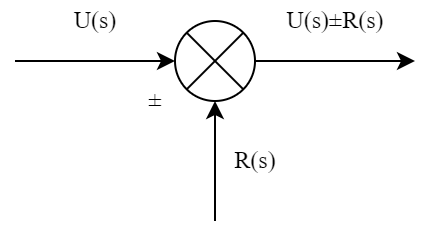
- 信号线:带箭头实线,表示信号的传递方向
- 方框:方框中为元部件的传递函数,有
- 引出点:同一引出点的信号完全相同
- 综合点:对两个以上的信号进行加减运算(综合点的正负号可以看做输入信号前乘了-1或+1)
2.由微分方程构建结构图
(1)典型环节的传递函数
| 典型环节 | 输入 | |
|---|---|---|
| 比例环节 | ||
| 积分环节 | ||
| 微分环节 | ||
| 一阶惯性环节 | ||
| 二阶震荡环节 | ||
| 一阶微分环节 | ||
| 二阶微分环节 | ||
| 延迟环节 | ||
| 带延迟的一阶环节 |
(2)构建结构图的一般思路
- 对微分方程组两边进行拉普拉斯变换,对于比较复杂的形式,可参考典型环节的传递函数,一般来说,有
,可以不用考虑0时刻初始值。(若直接给出了拉普拉斯变换后的形式,即含 ,则不用考虑该步) - 找出输入信号和输出信号
- 由已有信号合成其他信号:信号前相乘的量放入入方框中,信号的相加与相减用综合点表示,信号的相乘采样串联形式,信号的引用用引出点
- 对于未知来源的中间信号,可以先写出,之后再接上来源(可尝试倒推、正推、双向推出等)
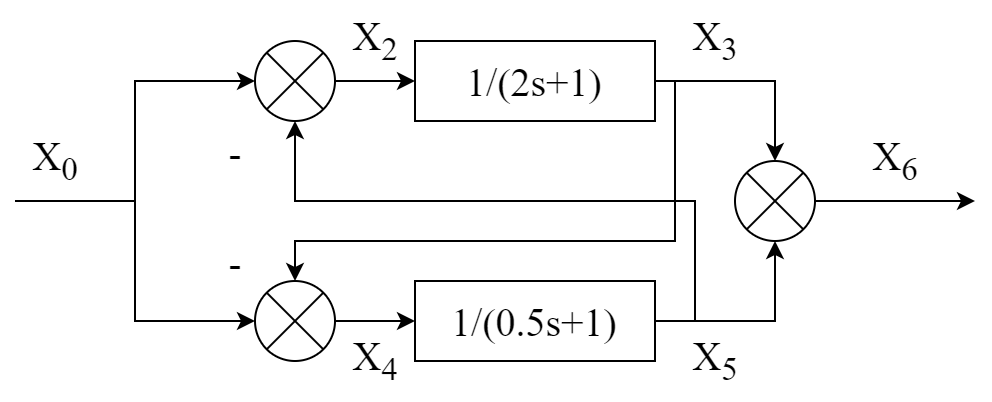
: 微分方程组描述如下,
为输入, 为输出,试画出结构图。
微分方程为
方程两边同时拉普拉斯变换得
画出结构图如下所示
3.结构图化简法求传递函数
(1)等效变换法则
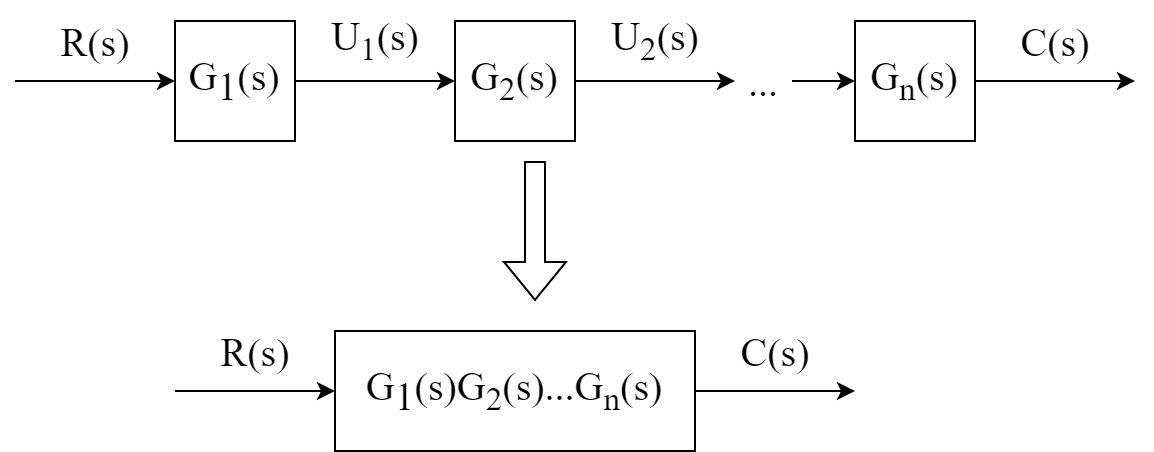
- 串联方框
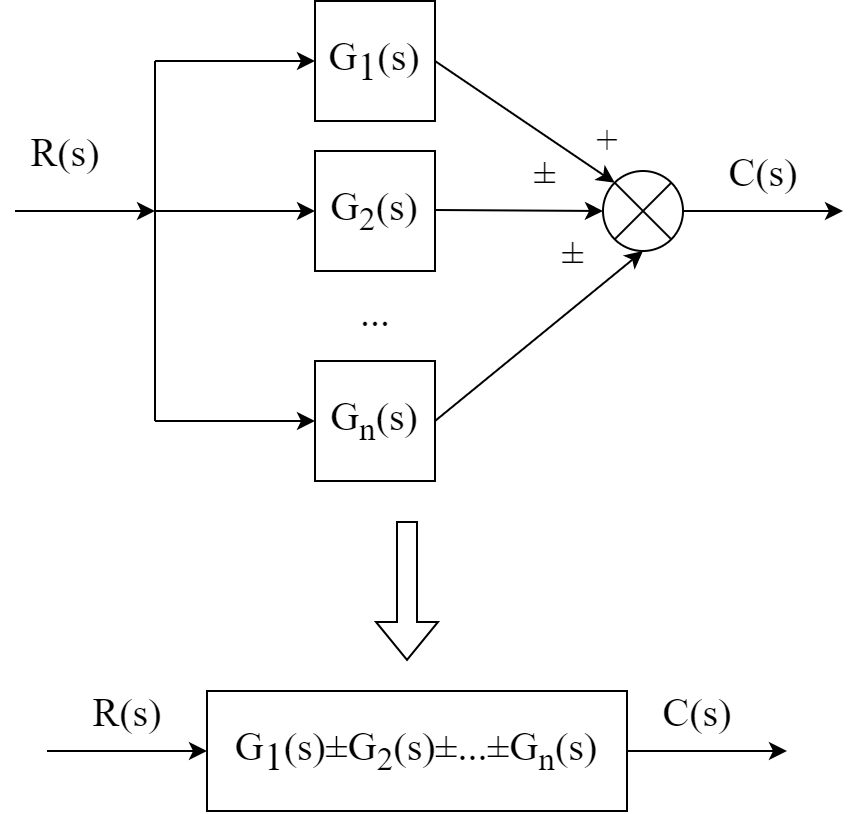
- 并联方框
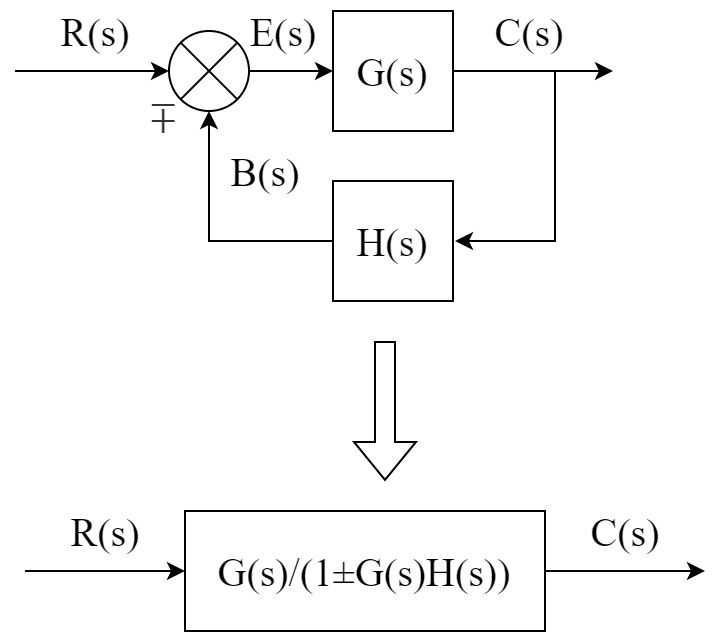
- 方框反馈(注意等效变换前后正负号是相反的
)
- 引出点前后移动(跨的哪个框,增加的就是哪个框(或其倒数))
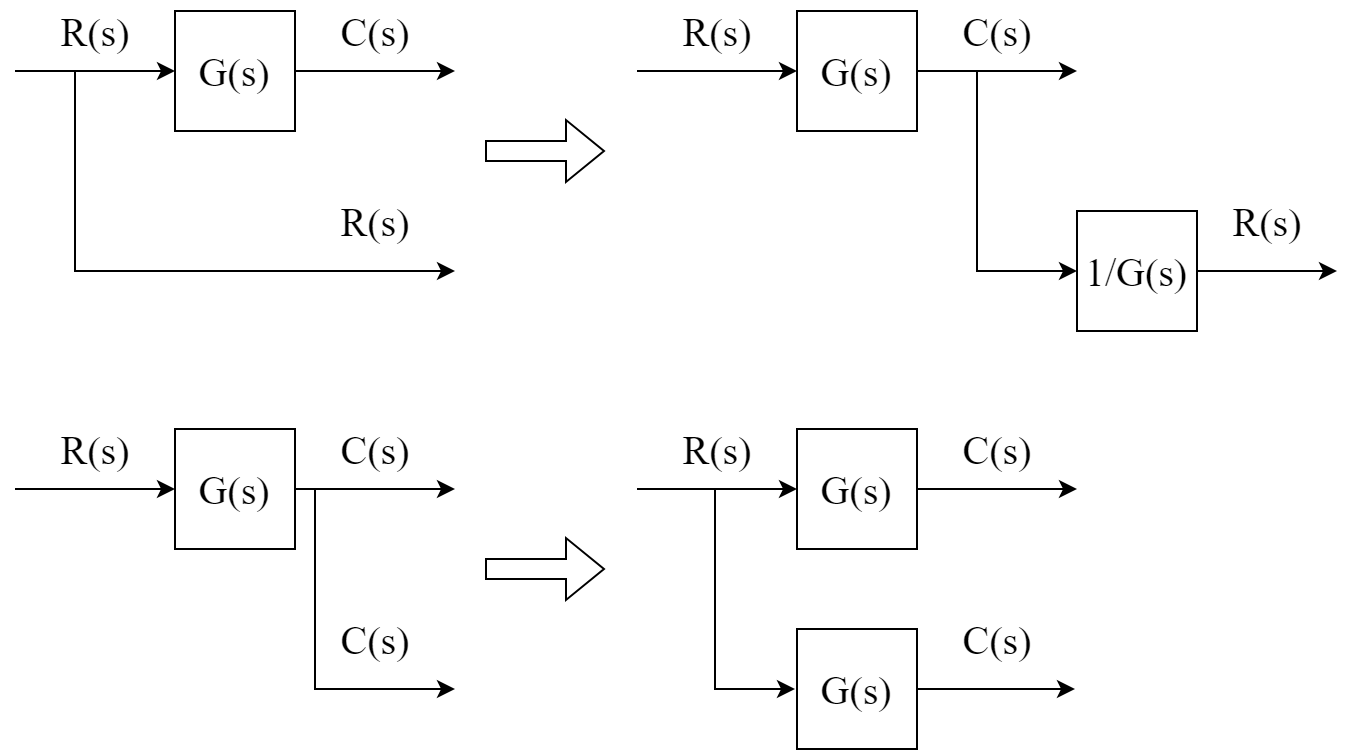
- 综合点前后移动(跨的哪个框,增加的就是哪个框(或其倒数))
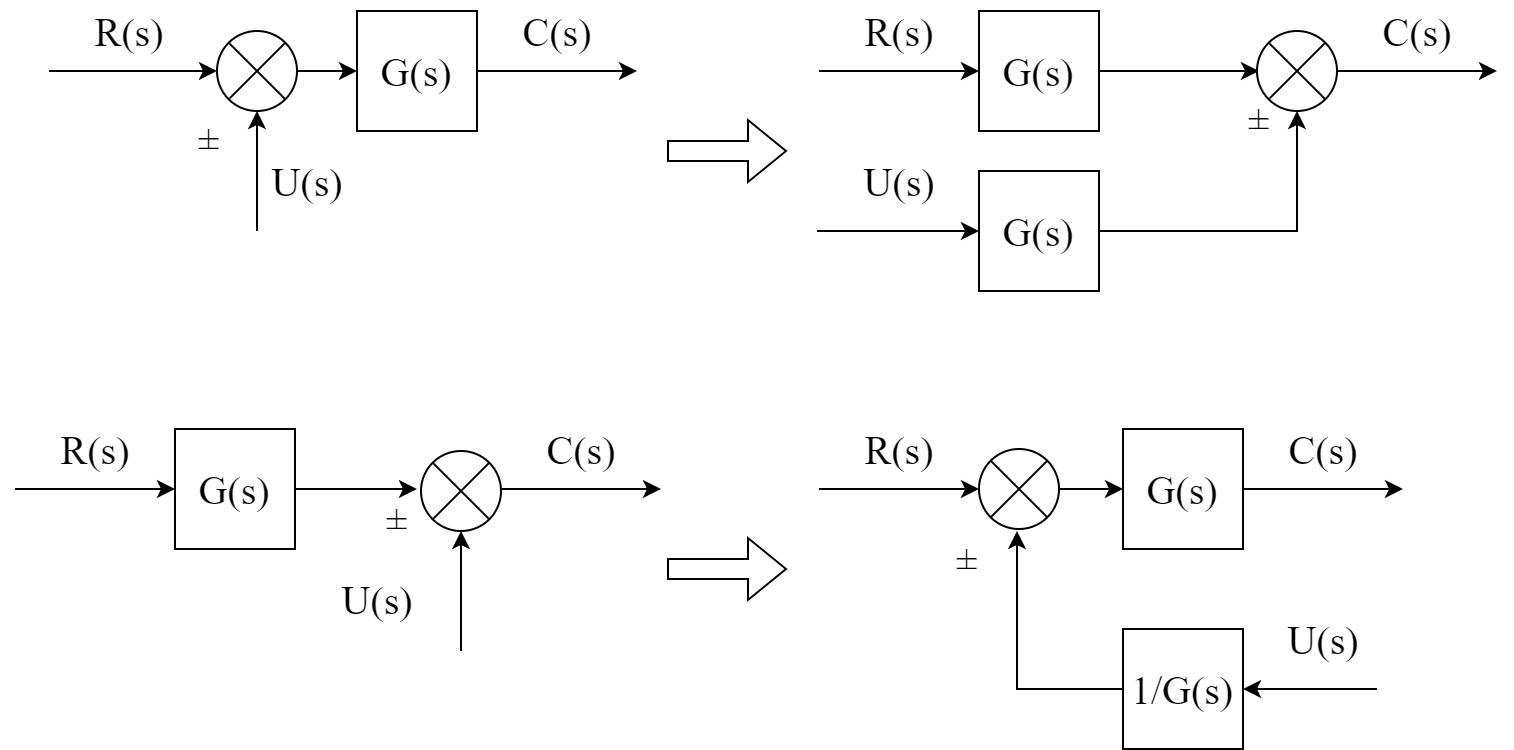
(2)等效变换求传递函数的一般步骤
- 首先移动引出点和综合点,使结构图尽量只有一个引出点和综合点,转换为串联、并联或反馈三种形式
- 如有多个回路,先化简内部回路,在化简外部回路
- 将方框化简至一个后,其内部即为传递函数
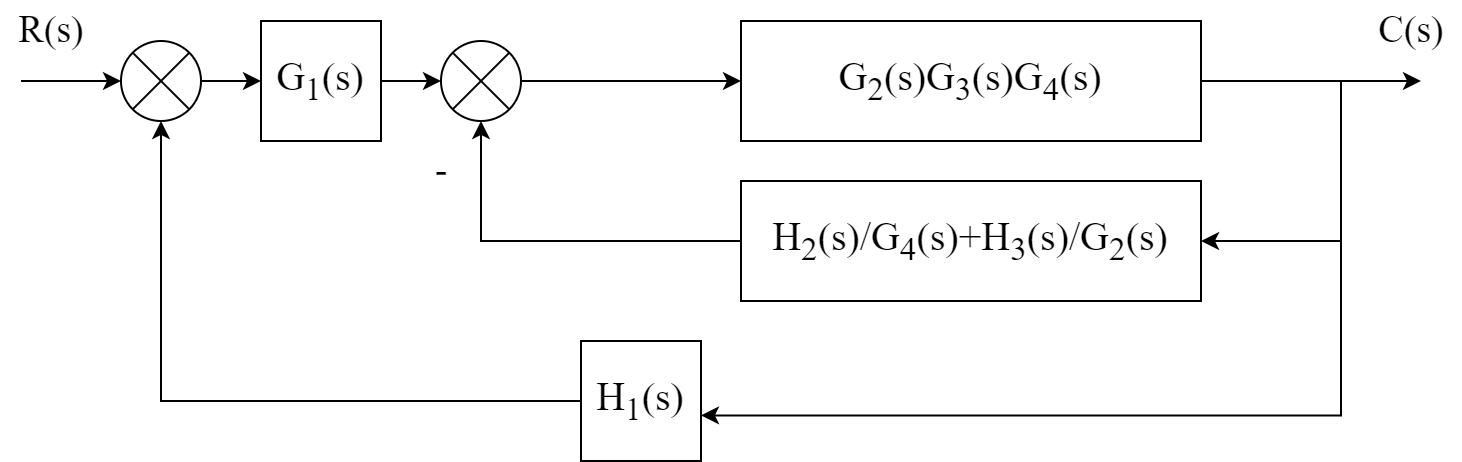
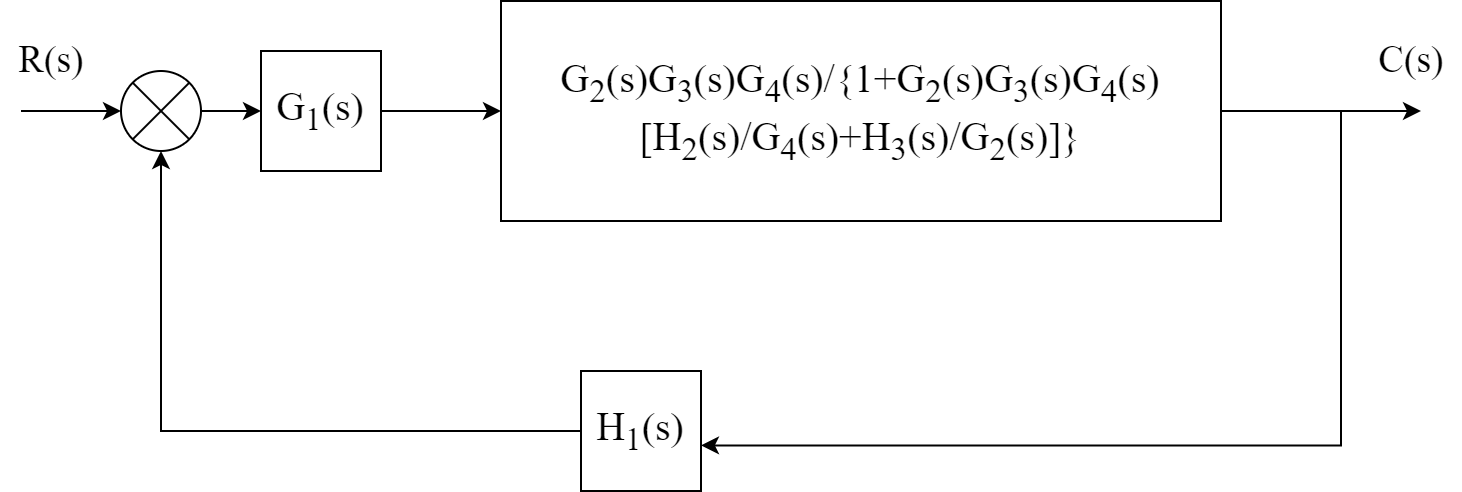
: 化简如下结构图,求传递函数
。
- 将综合点前移,引出点后移
- 使用串联和并联规则化简
- 使用反馈规则化简内部回路
- 使用并联和反馈规则进一步化简
- 最终传递函数为:
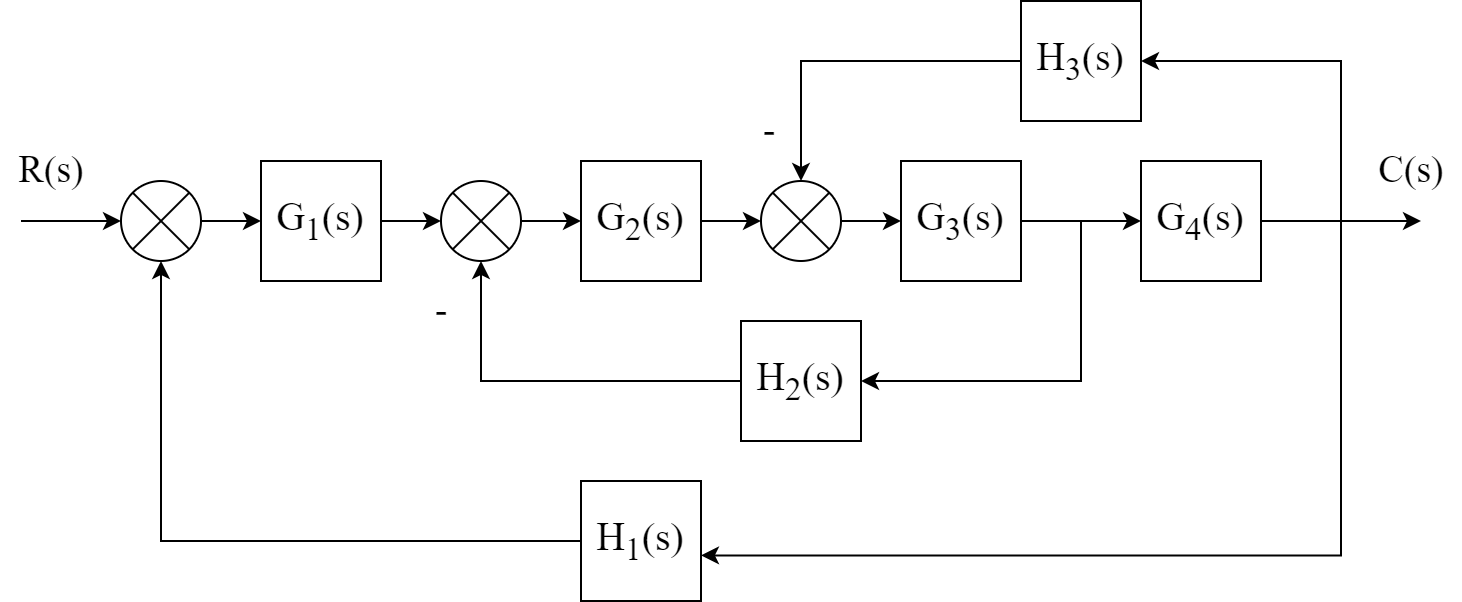
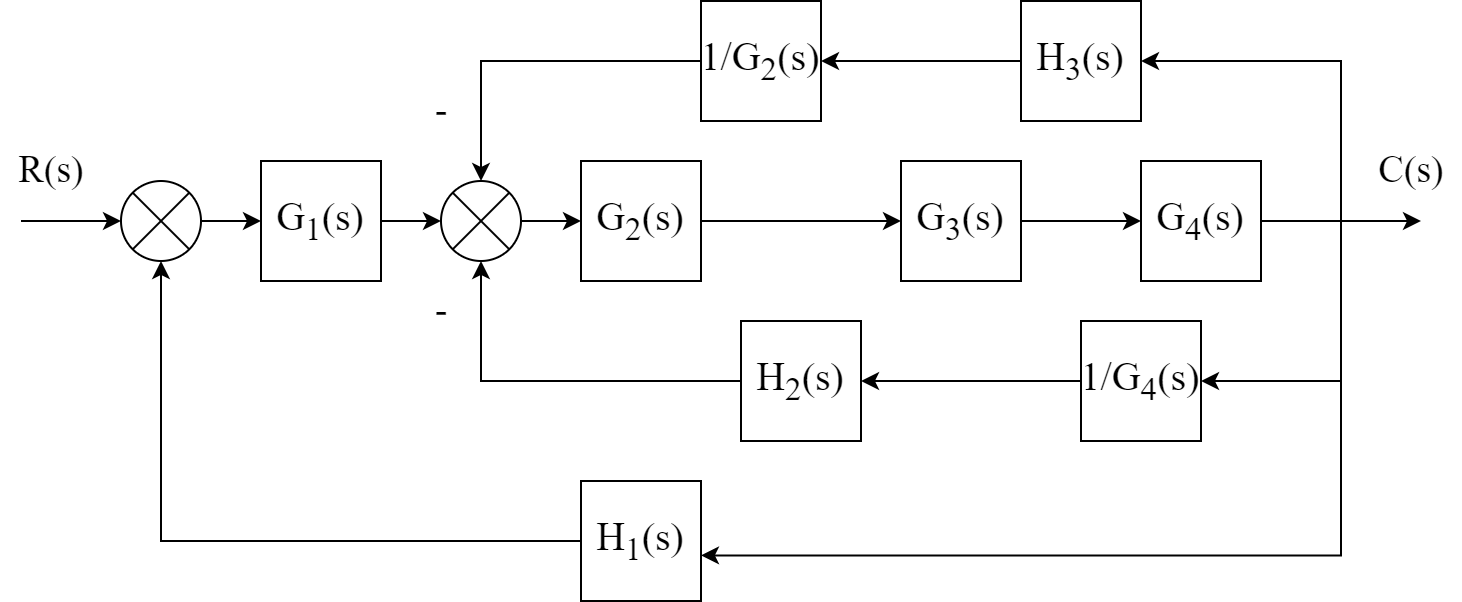
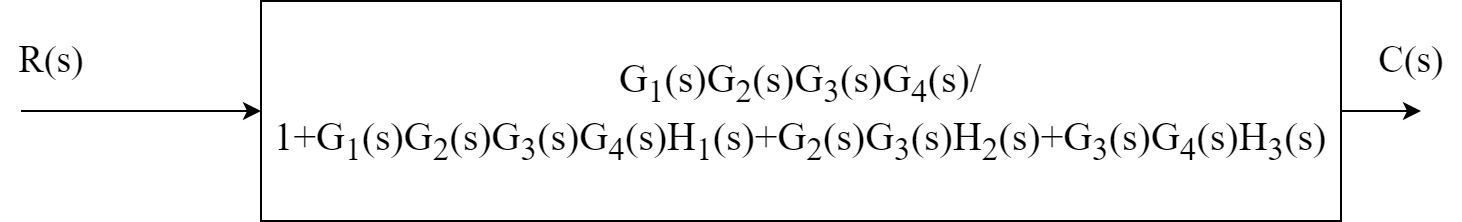
4.梅森公式法求传递函数
梅森增益公式的形式为
:特征行列式 代表一条环路上所有系统函数的乘积(即增益),若负反馈注意要加负号 代表所有单独环路的增益之和 代表所有两两互不接触环路的增益的乘积之和 代表所有每三个互不接触环路的增益的乘积之和,依次类推 - 若无两两互不接触环路或无三个互不接触环路,则该项为0
:由输入到输出之间第 条前向通路(不能走回头路)的标号 :第 条通路上所有系统函数的乘积(即增益) :除去第 条通路,剩余结构图的特征行列式(若去掉第 条通路,剩余结构图无环路,则 )
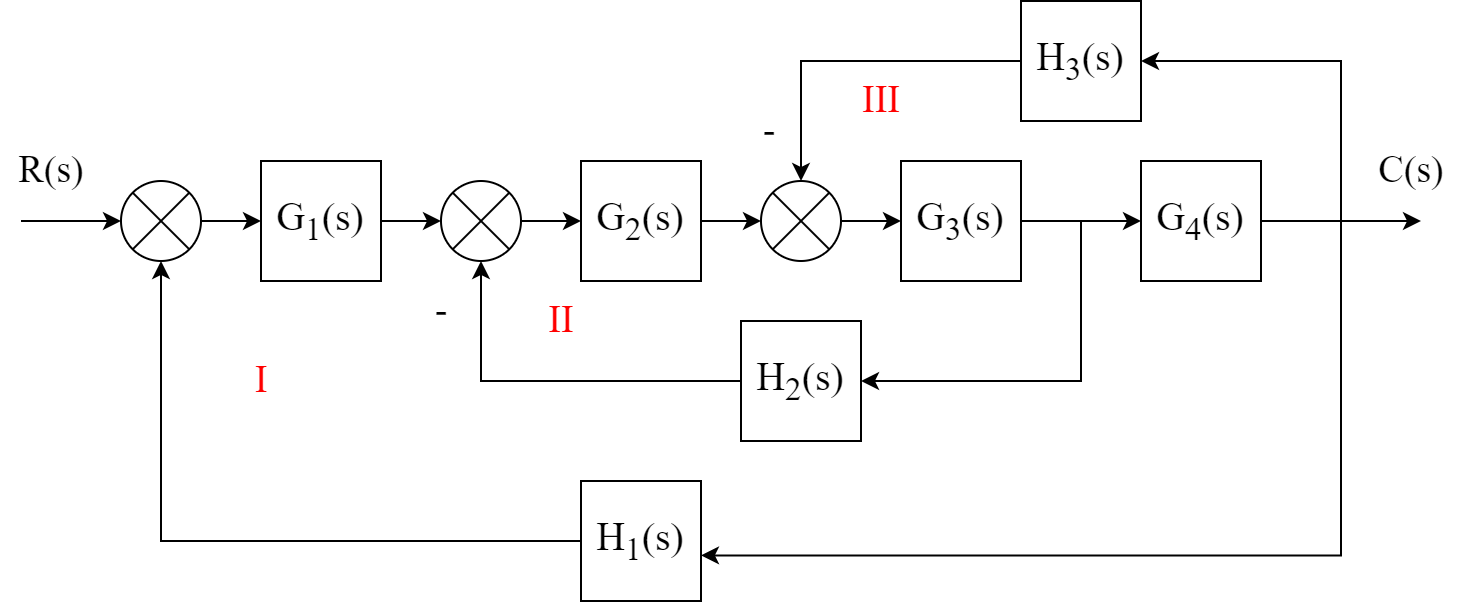
: 利用梅森公式求传递函数
。
如图所示,共有3条环路I/II/III:
无两两不相交的环路,三条以上也没有,故
,故特征行列式为 由输入到输出只有一条前向通路,
, 去掉前向通路,余下图无环,故
有传递函数
- Title: 自动控制原理1-控制系统的数学模型
- Author: OwwO99
- Created at: 2023-09-09 21:14:06
- Updated at: 2023-09-12 22:02:41
- Link: https://redefine.ohevan.com/2023/09/09/2023-9-09-自动控制原理1-控制系统的数学模型/
- License: This work is licensed under CC BY-NC-SA 4.0.